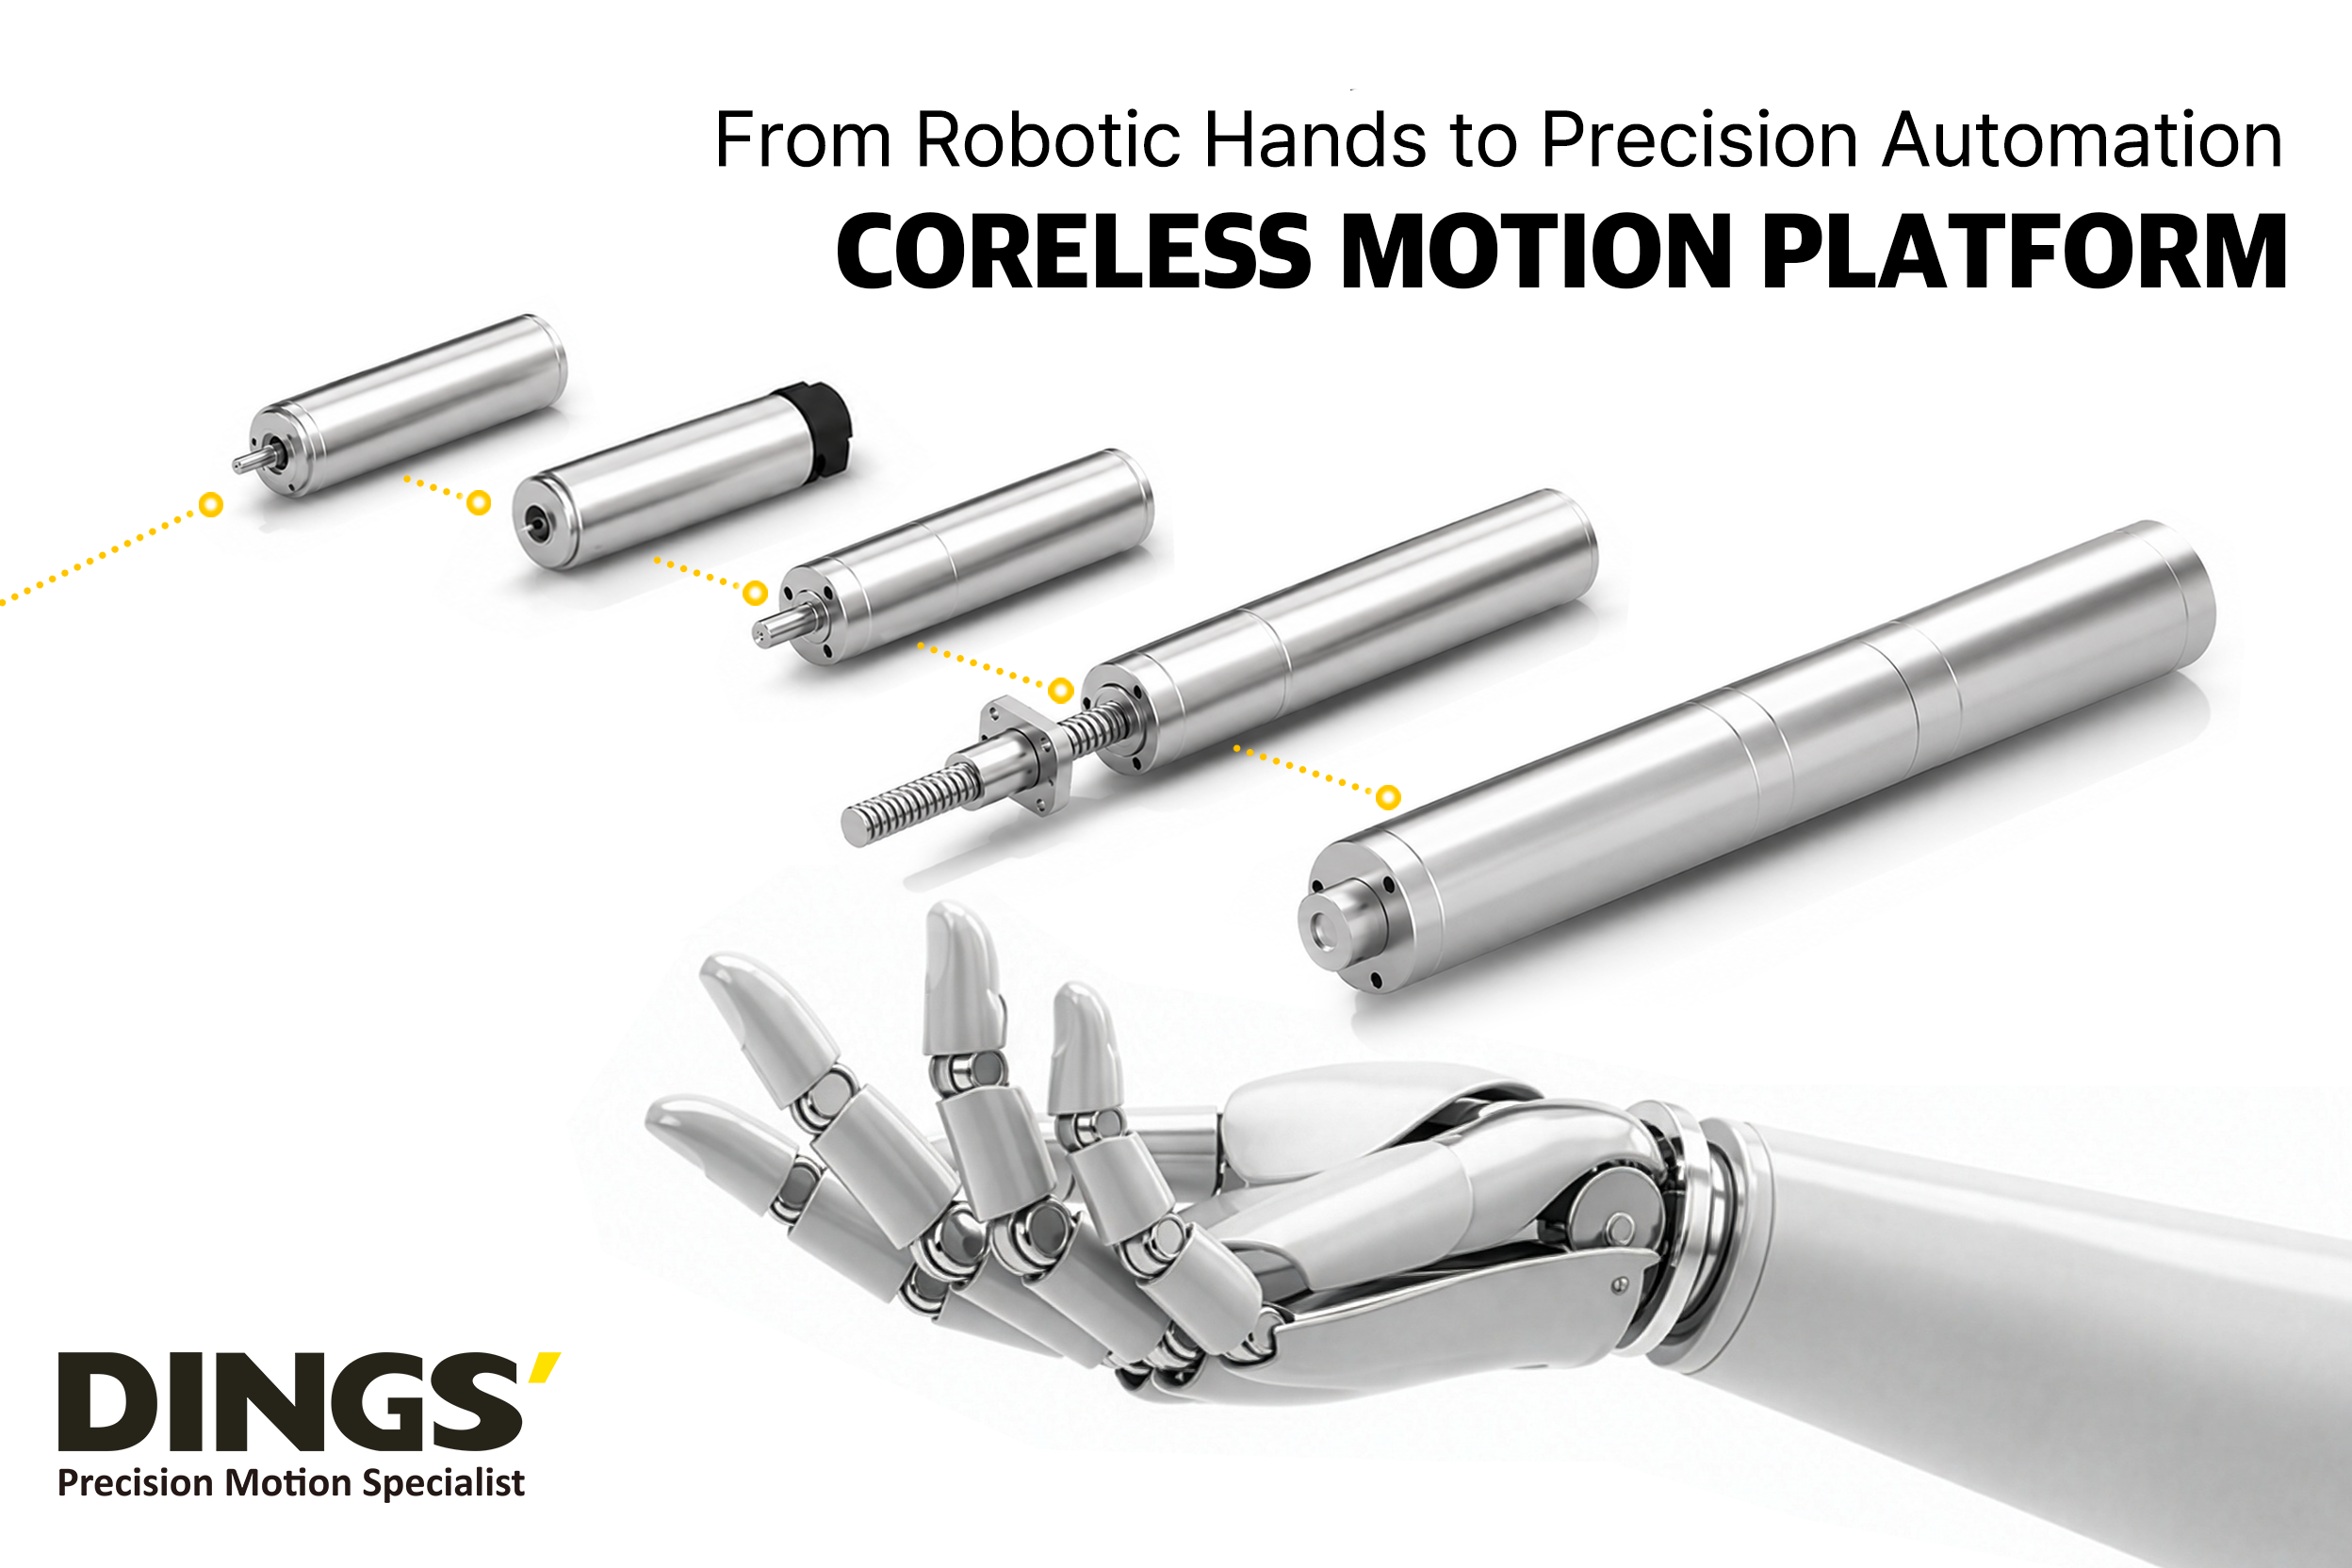
コアレスモーションプラットフォーム:小型精密モーションのためのモジュール型アーキテクチャ
コアレスモーションプラットフォームは、1台のコアレスモータを回転駆動から総合的な直線運動ソリューションへ拡張するモジュール型駆動アーキテクチャです。限られた設置スペースで、高速応答、高精度、低騒音、高出力が求められるシステム向けに設計されています。
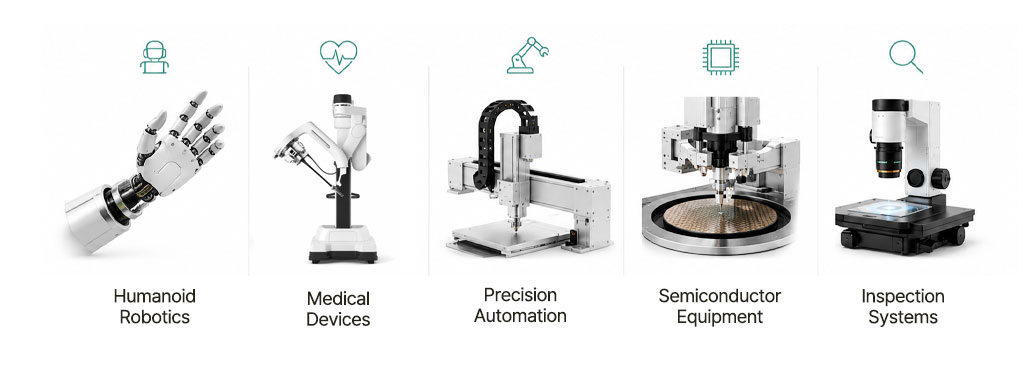
ヒューマノイドロボットやサービスロボット、医療機器、精密自動化装置では、アクチュエータの小型化と安定した制御性能の両立が求められます。回転運動と直線運動の両方に対応する共通駆動プラットフォームにより、各モーション軸を異なる部品構成で個別設計する必要を抑えられます。
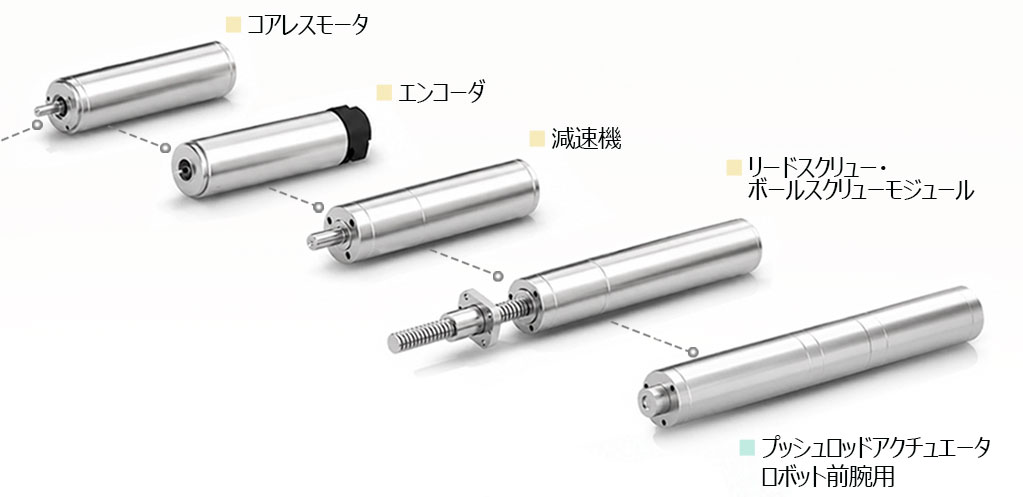
本プラットフォームは、コアレスモータ、エンコーダ、精密遊星減速機、リードスクリュー/ボールスクリューモジュール、Push Rodアクチュエータを組み合わせて構成します。共通のモータアーキテクチャを維持しながら、精密位置決め、出力トルクの増大、小型直線運動など、用途に応じた段階的な構成が可能です。
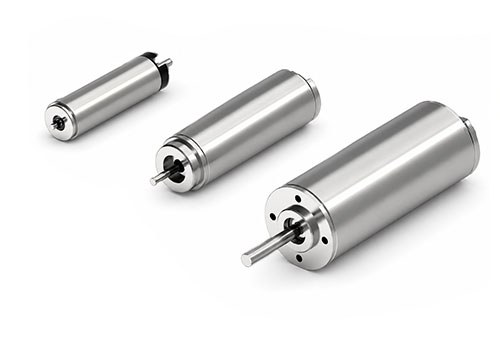
コアレスモータシリーズは、直径6〜42 mmのBrushedタイプとBrushlessタイプ、全12機種で構成されています。6、8、10、12、13、14、16 mmの小径モデルはロボットハンドなどの小型用途に適し、幅広いラインアップで多様な産業要件に対応します。コアレス構造により、高速回転、高トルク、高速応答、低騒音、軽量化、長寿命を実現します。
Brushlessモデルは鉄心を使用しないロータ構造により、90%を超える効率とミリ秒単位の応答制御を実現します。エンコーダの組み込みにより高精度な位置制御が可能になり、遊星減速機は利用可能なトルクを高めます。さらに、リードスクリュー/ボールスクリューモジュールが回転出力を制御された直線運動へ変換します。
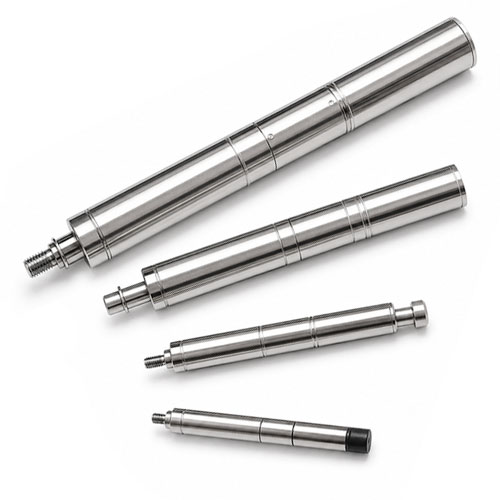
Push Rodアクチュエータは、リードスクリューまたはボールスクリューを採用した超小型電動アクチュエータです。推力範囲は25〜750 Nで、高推力、高速応答、優れた過負荷対応性能を備えています。ヒューマノイドロボットの前腕部や肘関節のほか、医療機器、検査装置、精密自動化システムに適しています。
モータ、フィードバック、減速機、スクリュー駆動、アクチュエータモジュールを一つのプラットフォームに統合することで、基本となる駆動コンセプトを変更せずに必要なモーション構造を選択できます。これにより構成の自由度が高まり、小型精密モーション用途の効率的な開発を支援します。